Teknologi Robotika Dikembangkan Melalui Perekaman Pekerjaan Teknisi untuk Melatih Kemampuan Otomatisasi
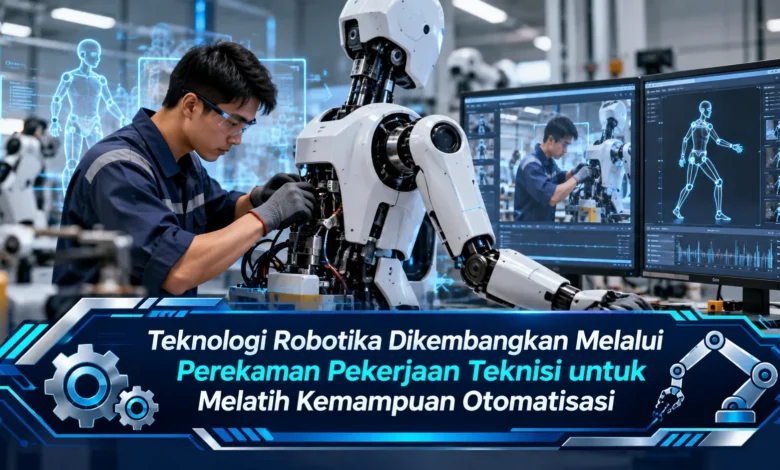
Perkembangan robotika memasuki pendekatan baru dengan memanfaatkan rekaman aktivitas teknisi dan pekerja terampil sebagai bahan pelatihan kecerdasan buatan. Melalui kamera yang merekam pekerjaan dari sudut pandang manusia, pengembang dapat mempelajari cara seseorang memperbaiki mesin, menggunakan peralatan, dan menyelesaikan tugas fisik secara bertahap. Metode ini menjadi perhatian dalam industri TEKNOLOGI karena berpotensi membantu robot memahami keterampilan praktis yang sulit dijelaskan hanya melalui instruksi tertulis. Meski menjanjikan otomatisasi yang lebih fleksibel, penggunaan data pekerjaan manusia juga menghadirkan tantangan terkait kualitas rekaman, keselamatan, privasi, dan masa depan tenaga kerja di tengah perkembangan sistem robot cerdas.
Teknologi Robotika Memanfaatkan Pengalaman Pekerja sebagai Data Pembelajaran
Pertumbuhan inovasi otomatisasi fisik meningkatkan kebutuhan terhadap teknik pengumpulan data yang lebih beragam. Strategi pengembangan yang semakin banyak diteliti adalah mengumpulkan video pekerjaan teknisi berpengalaman. Berkat perekaman kegiatan langsung, peneliti dapat mempelajari pola gerakan manusia. Data yang dikumpulkan dapat digunakan untuk melatih model robotika. Walaupun pendekatan ini menawarkan peluang, rekaman video tidak otomatis membuat robot menguasai pekerjaan. Pelatihan sistem otomatis memerlukan interpretasi data dan pengujian fisik.
Tugas yang dilakukan tenaga profesional mengandung banyak pengetahuan praktis yang bernilai. Pada pekerjaan pemeliharaan mesin, pekerja berpengalaman melakukan lebih dari gerakan berulang. Seorang teknisi mungkin mendeteksi gangguan melalui bunyi, menyesuaikan tekanan saat menggunakan alat, dan memastikan masalah telah ditangani dengan benar. Keterampilan praktis semacam ini membutuhkan pemahaman konteks yang cukup mendalam. Dengan mempertimbangkan kompleksitasnya, pengamatan aktivitas profesional dapat memperkaya dataset robotika.
Proses Mengubah Aktivitas Teknisi Menjadi Data Pembelajaran AI
Perekaman aktivitas untuk kebutuhan robotika memanfaatkan kombinasi kamera dan sensor. Pendekatan pengambilan data yang umum adalah perekaman first-person melalui perangkat yang dikenakan. Kamera tersebut dirancang menangkap aktivitas sesuai sudut pandang operator. Berkat sudut pengambilan ini, urutan aktivitas fisik dapat terdokumentasi secara langsung. Hasil perekaman tersebut berpotensi diolah menjadi contoh pembelajaran mesin. Ketika rekaman dipersiapkan untuk pelatihan, kualitas gambar dan kelengkapan aktivitas sangat penting.
Selain merekam gambar, sistem tertentu menambahkan perangkat pengukur orientasi. Sensor inersia atau IMU mendukung analisis orientasi perangkat. Pada sistem yang lebih lengkap, pengembang dapat menggunakan sensor kedalaman untuk memahami hubungan posisi antara objek. Setelah data diperoleh, aliran sensor harus disinkronkan. Penggabungan informasi tersebut membantu sistem memahami hubungan antara tindakan dan kondisi. Tanpa pengolahan yang sesuai, hasil pembelajaran mungkin kurang akurat.
Imitation Learning Membantu Robot Meniru Tindakan Manusia
Teknik pelatihan yang berkaitan dengan demonstrasi manusia dikenal sebagai imitation learning atau pembelajaran berbasis demonstrasi. Pada sistem pembelajaran tersebut, algoritma memanfaatkan pasangan pengamatan dan tindakan. Dalam skenario sederhana, pekerja mendemonstrasikan pengambilan benda dari meja. Model AI selanjutnya mencoba memahami pola pergerakan yang menghasilkan penyelesaian tugas. Berkat kumpulan data pelatihan, sistem dapat mengembangkan kebijakan tindakan. Meskipun demikian, keterampilan robot tetap perlu diuji pada lingkungan nyata.
Implementasi sistem peniruan gerakan tidak terlepas dari berbagai keterbatasan. Sistem gerak manusia dan perangkat otomatis mempunyai kemampuan fisik yang tidak selalu sebanding. Anggota gerak manusia mampu menghasilkan gerakan yang sangat fleksibel, sedangkan gripper robot tertentu memiliki keterbatasan. Karena itu, gerakan manusia tidak selalu dapat disalin secara langsung. Pengolahan antara data dan aksi memerlukan penyesuaian koordinat gerakan serta perencanaan lintasan yang aman. Dengan pengembangan yang tepat, pembelajaran dari manusia bisa mendukung otomatisasi yang lebih fleksibel.
Penggunaan Data Keterampilan Manusia untuk Pengembangan Robot Industri
Pendokumentasian keterampilan pekerja terampil membuka peluang penerapan robotika yang lebih luas. Di kawasan industri yang menggunakan mesin, banyak pekerjaan masih memerlukan keterampilan manual. Pada aktivitas produksi komponen, menempatkan komponen dengan presisi memerlukan koordinasi visual dengan tindakan fisik. Melalui data teknisi, peneliti berkesempatan memahami strategi penyelesaian pekerjaan. Hasil dokumentasi ini dapat digunakan untuk merancang percobaan otomatisasi. Meskipun data pekerjaan manusia sangat berguna, tidak seluruh aktivitas layak langsung digantikan robot.
Tidak hanya pada manufaktur, data keterampilan berpotensi digunakan untuk otomatisasi inspeksi. Ketika melakukan perawatan peralatan, teknisi biasanya mengikuti prosedur tertentu. Prosedur tersebut menunjukkan hubungan antara pemeriksaan dan tindakan. Pada contoh penggunaan sederhana, sistem otomatis mungkin dilatih memindahkan komponen sebelum operator melakukan penyesuaian mesin. Kerja sama antara manusia dan robot berpotensi meningkatkan efisiensi aktivitas pendukung. Dengan demikian, otomatisasi tidak harus langsung menggantikan seluruh pekerjaan.
Tantangan Privasi dan Keselamatan dalam Pengumpulan Data Robotika
Selain manfaat pembelajaran dari demonstrasi, pengelolaan data manusia menjadi perhatian penting. Perangkat dokumentasi aktivitas teknisi dapat menangkap informasi di luar tujuan pelatihan. Sebagai contoh, video mungkin menampilkan identitas rekan kerja. Karena itu, pengembang perlu memastikan adanya dasar penggunaan data. Pekerja sebaiknya memahami tujuan dokumentasi dan bentuk pemanfaatannya. Selain itu, data perlu disimpan dengan pengendalian akses.
Dampak jangka panjang yang perlu diperhatikan adalah potensi perubahan kebutuhan keterampilan pekerja. Saat pengetahuan praktis dikumpulkan untuk pelatihan AI, pengembang sebaiknya memperhatikan hak peserta. Pemanfaatan aktivitas pekerja tanpa transparansi mungkin menimbulkan kekhawatiran mengenai penggunaan data. Oleh sebab itu, mekanisme persetujuan dan kompensasi perlu dibahas. Untuk mendukung penerapan jangka panjang, pelatihan ulang keterampilan menjadi bagian penting strategi transformasi. Melalui kebijakan yang seimbang, inovasi teknologi dapat mempertimbangkan kepentingan pekerja.
Prospek Teknologi Robotika Berbasis Demonstrasi Pekerja Terampil
Pendekatan pembelajaran robot melalui aktivitas manusia menjadi salah satu perkembangan menarik dalam industri TEKNOLOGI robotika. Dengan memanfaatkan video dari lingkungan kerja, sistem AI mendapatkan contoh tindakan manusia untuk mendukung pelatihan keterampilan robot. Metode pembelajaran dari demonstrasi membantu menghubungkan pengamatan dengan tindakan. Walaupun metode ini menjanjikan, rekaman saja tidak menjamin keberhasilan robot. Kemampuan merespons kondisi berbeda tetap perlu diperiksa sebelum penggunaan industri.
Seiring semakin luasnya penggunaan TEKNOLOGI AI, keterampilan pekerja berpotensi mendukung pengembangan robot. Namun, pengumpulan data harus dilakukan secara bertanggung jawab. Kesepakatan mengenai penggunaan rekaman, keamanan data perusahaan, dan pengawasan risiko operasional menjadi faktor yang tidak boleh diabaikan. Pada tahap perkembangan berikutnya, integrasi data dunia nyata dengan lingkungan virtual mungkin membantu mesin mempelajari tugas yang lebih kompleks. Bagaimana menurut Anda, apakah metode pembelajaran robot melalui demonstrasi manusia akan mempercepat otomatisasi industri? Sampaikan pendapat Anda mengenai peran manusia dalam pelatihan AI.